अल्ट्रा-लो-गुरुत्वाकर्षण आकाशगंगा पर व्हील ड्राइव का प्रयास करने वाला पहला सतह रोवर अगले सप्ताह सौर मंडल में अपनी यात्रा शुरू करने के लिए तैयार है, जब जापान एयरोस्पेस एक्सप्लोरेशन एजेंसी अपनी मार्स मून प्रोब (एमएमएक्स) जांच लॉन्च करेगी।
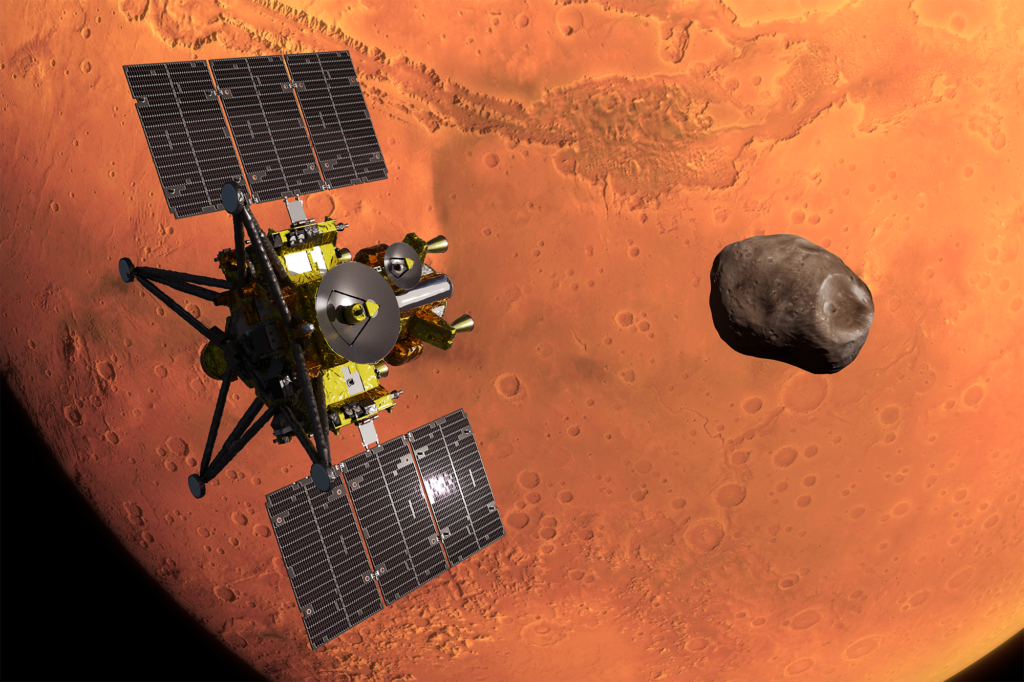
4,200 किलोग्राम का अंतरिक्ष यान 20 अक्टूबर को जापान के समयानुसार सुबह 4:41 बजे (19 अक्टूबर को अपराह्न 3:41 बजे पूर्वी) लॉन्च होगा, जो मंगल ग्रह पर अपनी एक साल की यात्रा शुरू करेगा। यदि सब कुछ योजना के अनुसार हुआ, तो एमएमएक्स 2027 के अंत में आएगा और यह निर्धारित करने के लिए रिमोट सेंसिंग उपकरणों का उपयोग करेगा कि चंद्रमा फोबोस और डेमोस मंगल ग्रह के साथ एक प्राचीन टक्कर से निकले कण हैं या पकड़े गए क्षुद्रग्रह हैं।
एमएमएक्स के मुख्य उद्देश्यों में से एक 2031 में पृथ्वी पर लौटने के लिए फोबोस की सतह से 10 ग्राम रेजोलिथ को पुनः प्राप्त करना है। यह मंगल ग्रह से लौटाया गया पहला नमूना होगा – 2031 में चीन के तियानवेन -3 मंगल नमूना वापस आने तक।
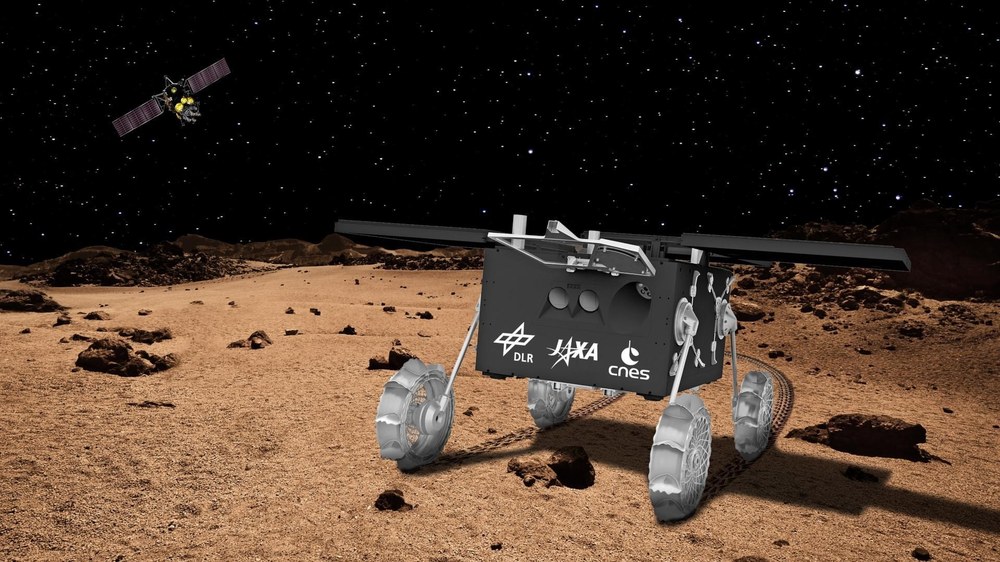
सर्वश्रेष्ठ नमूना स्थल की पहचान करने के अलावा, एमएमएक्स जांच आइडिफ़िक्स के लिए एक लैंडिंग साइट की भी तलाश कर रही है, एक 25 किलोग्राम पहिए वाला रोवर जो 100 दिनों के लिए फोबोस की यात्रा करेगा, जो अपने ग्राउंड सेंसर के साथ सतह की सरंध्रता, रसायन विज्ञान और भूविज्ञान की विशेषता बताएगा। अल्ट्रा-लो-ग्रेविटी बॉडी वाला पहला पहिये वाला रोवर। इससे पहले, छोटी होपिंग लैंडिंग – जैसे कि 2018 नमूना मिशन में लगे मिनर्वा जांच JAXA – ने क्षुद्रग्रहों जैसे कम-ग्राम निकायों पर गति प्रदान की है। रोवर के निष्कर्ष फोबोस और डेमोस की उत्पत्ति के सवाल का जवाब देने और भविष्य के लैंडर मिशनों के लिए जानकारी प्रदान करने में मदद करेंगे।
बैस्टियन ड्यूशमैन और फैबियन बस ने कहा कि आलू के आकार का, 27 किलोमीटर लंबा फोबोस का गुरुत्वाकर्षण खिंचाव पृथ्वी की तुलना में 2,000 गुना कम है, जो कई इंजीनियरिंग चुनौतियों को जन्म देता है। वे म्यूनिख में जर्मन एयरोस्पेस सेंटर (DLR) में मुख्य मिशन इंजीनियर हैं, जिसने फ्रांसीसी अंतरिक्ष एजेंसी CNES के साथ Idefix विकसित किया है।
डॉयचमैन ने कहा, “आईडीफिक्स का वजन 25 किलोग्राम है, लेकिन फोबोस पर इसका प्रभावी वजन” 12 ग्राम होगा – “अंगूर या मध्यम आकार के लिफाफे की तरह।” इसमें रोवर का उपयोग और सीधा करने के तरीके के साथ-साथ यह कितनी तेजी से चलता है, इसमें बदलाव शामिल हैं।
डीएलआर ईएसए के फिलै लैंडर के भाग्य से बचना चाहता है, जिस पर उसने सीएनईएस और अन्य में भी काम किया था। उस लैंडर ने 2014 के अंत में धूमकेतु 67P/चूर्युमोव-गेरासिमेंको की सतह तक पहुंचने का प्रयास किया, लेकिन उसके एंकरिंग हार्पून और होल्ड-डाउन थ्रस्टर विफल हो गए। फिला घंटों तक इधर-उधर उछलता रहा और अंततः एक दरार में फंस गया, जहां सौर ऊर्जा की कमी ने उसके मिशन को 60 घंटों तक सीमित कर दिया।
आईडीफिक्स के साथ इससे बचने के लिए, ड्यूशमैन ने कहा, “एमएमएक्स अंतरिक्ष यान हमें उपयुक्त लैंडिंग साइट चुनने में मदद करने के लिए फोबोस की सतह का मानचित्रण करेगा,” जिसका अर्थ है कि जितना संभव हो उतना सपाट और गड्ढा-मुक्त।
एमएमएक्स ने आइडेफिक्स को 40 मीटर की ऊंचाई से लॉन्च करने की योजना बनाई है, इसलिए रोवर सतह पर लगभग 1 मीटर प्रति सेकंड (2.2 मील प्रति घंटे) की गति से प्रभाव डालेगा – फोबोस के 10 मीटर/सेकेंड (22.3 मील प्रति घंटे) के पलायन वेग से काफी नीचे, इसलिए आइडिफिक्स वापस अंतरिक्ष में नहीं उछलेगा। उम्मीद है कि डीएलआर रोवर लगभग 15 मिनट तक छलांग लगाएगा और आराम करने से पहले कुछ दसियों मीटर की यात्रा करेगा।
यदि आइडिफ़िक्स सीधा नहीं रहता है, तो रोवर इंजीनियर प्राइसबर्ड क्लेमेंट के नेतृत्व में सीएनईएस टीम ने एक सार्वभौमिक सीधा तंत्र विकसित किया है। विस्तार योग्य भुजाओं के अंत में पहिए स्थापित करके, प्रत्येक को 360-डिग्री इलेक्ट्रो-रोटेटिंग “कंधों” पर लगाया गया है जो रोवर चेसिस के दोनों ओर पैरों को घुमा सकते हैं, रोवर के लिए खुद को पुनर्स्थापित करना हमेशा संभव होता है।
एक बार जब बॉक्स जैसा रोवर सीधा खड़ा हो जाता है, तो तीन सौर पैनल इसके शीर्ष से नीचे की ओर मुड़ते हैं और चेसिस के पीछे, बाएँ और दाएँ तरफ लाइन करते हैं। यदि अधिकतम ऊर्जा को अवशोषित करने के लिए समतल परिनियोजन के लिए सूर्य का कोण सही नहीं है, तो रोवर को सूर्य की ओर कोण बनाने के लिए व्यक्तिगत रूप से घूमने योग्य पैरों को ले जाया जा सकता है। बस ने कहा कि यह मिशन की सफलता के लिए महत्वपूर्ण था क्योंकि इसके इलेक्ट्रॉनिक सिस्टम को गर्म करने की शक्ति के बिना, शून्य से 150 डिग्री सेल्सियस नीचे रात का तापमान जम जाएगा, उलझ जाएगा और आईटीएफआईएक्स की सर्किटरी नष्ट हो जाएगी।
डॉयचमैन ने कहा, यह मानते हुए कि यह सीधे काम कर रहा है, आईडीफिक्स को केवल 1 मिमी/सेकेंड की हिमनदी गति की आवश्यकता होगी। “आपातकालीन स्थिति में, हमें आगे नहीं गिरना चाहिए, इसलिए हमारी ऊपरी गति की एक सख्त सीमा होती है।”
वह सीमा 5 सेमी/सेकेंड है, लेकिन आईडीफिक्स को बहुत धीमी गति से आगे बढ़ने की जरूरत है, इसलिए यह मिशन नियंत्रण से असंबंधित अवधि के दौरान खतरनाक इलाके में नेविगेट नहीं कर सकता है।
गति में आइडिफिक्स के पहिये ही एकमात्र भूमिका नहीं हैं: रोवर में व्हीलकैम की एक जोड़ी है जहां आगे और पीछे के बाएं पहिये जमीन से मिलते हैं। डॉयचमैन ने कहा, “ये वैज्ञानिकों को यह समझने की अनुमति देते हैं कि रेजोलिथ माइक्रोग्रैविटी में कैसे व्यवहार करता है और कैसे प्रवाहित होता है।”
यह देखकर कि रेजोलिथ “क्रूज़र” से कैसे गिरता है – पहिया के व्यास में स्थित लग्स – जो पकड़ प्रदान करते हैं, वैज्ञानिक अनाज के आकार, आकार और सामंजस्य का अनुमान लगा सकते हैं, और चंद्र मिट्टी कितनी संकुचित है।
विस्कॉन्सिन-मैडिसन विश्वविद्यालय के सतह रोवर विशेषज्ञ डैन नेग्रुट ने कहा, यह फोबोस के भविष्य के लैंडर मिशन के लिए अमूल्य डेटा है।
उन्होंने कहा, “व्हीलकैम को मिट्टी के यांत्रिक व्यवहार का बेहतर रिकॉर्ड प्रदान करना चाहिए।”